
機率推論如何能與現代人工智慧系統相輔相成,以及它可能在哪些方面創造商業價值。
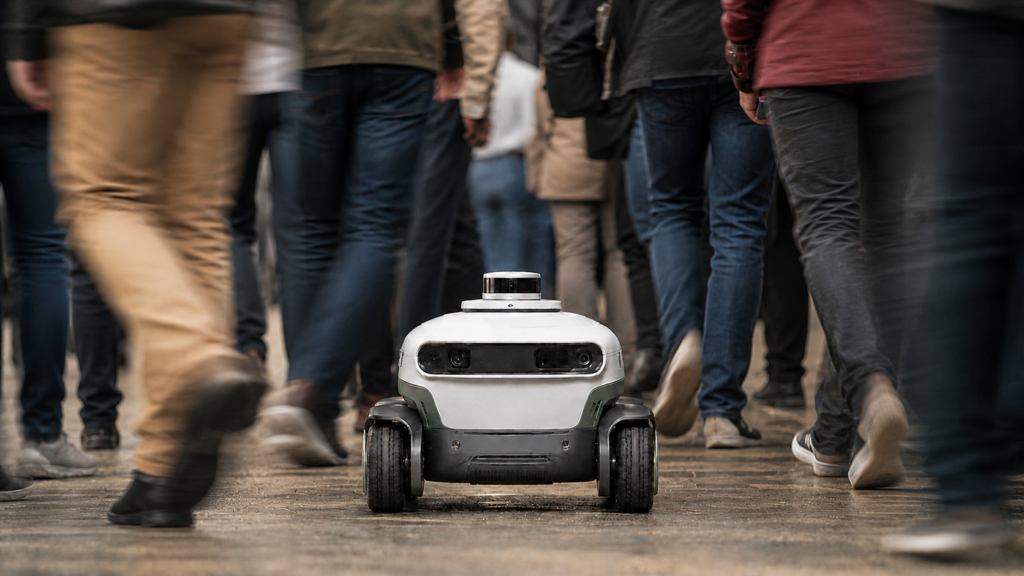
試想一臺檢查機器人正在昏暗的工業廠房中移動。它的攝影機僅能看到預定路線附近物體的一部分。那可能是件被丟棄的外套、某件設備、碎屑、部分被柱子擋住的人,或是系統從未遇過的事物。
辨識物體僅是第一個難題。機器人還必須判斷該對當前視圖有多大程度的信任、決定是否需要進行另一次觀察,並在此期間選擇該採取什麼行動。它應該繼續前進、減速、改變視角,還是停下來?
每當人工智慧系統採取具有重大影響的行動時,這些問題就至關重要。對話式的回答通常可以進行修正;但是一台在工廠內運作、改變工業製程,或協助臨床決策的機器,可能必須在所有不確定性都得到解決之前就採取行動。
貝葉斯方法提供了一種有系統的方式來處理這個問題。它讓系統能夠同時考慮多種解釋,隨著證據的出現更新各解釋的相對機率,並利用結果來支持決策。 然而在實際應用中,這僅在「對不確定性的更清晰認知能帶來更佳的決策或行動」時才具有實質意義。僅僅將某項產品稱為「貝葉斯」的,本身並不能說明該產品是否有效,或能否支撐一個長久的商業模式。
貝葉斯推論的貢獻
貝葉斯推論處理的是問題中一個與神經網路優化方向不同的部分。神經網路擅長從大量資料中學習靈活的關聯性。舉例來說,一個感知模型可以將影像轉化為可能的標籤。視其設計而定,它也可能產生一個信心分數或一系列可能的輸出結果。
貝葉斯方法的起點是一組可能的狀態,以及對每個狀態合理性的初步評估。新證據會改變這種評估。其結果是在給定模型及迄今所見證據的前提下,針對仍被視為可能的狀態所建立的機率分佈。
神經網路能夠解析影像,並針對可能的標籤產生證據。隨後,貝葉斯層可據此更新系統對場景中實際內容的認知。在此過程中,它會同時考量每個解釋的初始合理性,以及新觀測結果的預期可靠性。
假設有一台檢測機器人,從三個連續的視點觀察同一個物體。在每個階段,隨著場景逐漸清晰,它會重新評估幾種可能解釋之間的權衡。以下百分比僅供說明,並非實際測量到的表現。

起初,機器人只看到部分輪廓。無論是人、設備還是碎片,都有可能,因此合理的反應是減速並從另一個角度觀察。 從新角度觀察,該物體顯得更高,且略有移動。這增加了它是人的可能性,促使機器人保持距離。隨後更清晰的視角顯示出一個堅固的框架和輪子。設備成為最可能的解釋,儘管系統仍賦予其他可能性微小的機率。
此方法的價值並不取決於所顯示的確切百分比。其價值在於讓系統能夠保留不確定性、尋求可能化解此不確定性的資訊,並隨著證據的變化調整其行為,而非將不確定的觀察結果強行歸入單一標籤。
有用的估算必須能影響決策
事實上,僅憑一個機率估計是不夠的。當後果不同時,相同的機率可能會導致不同的行動。若某物體有微小機率是人,這便足以成為讓重型機器人停下的理由;而在低風險的檢查任務中,同樣的不確定性則可能被視為可接受。
單一的機率更新位於一個更大的運作迴路之中。感測器及其他可用的情境資訊提供證據。感知模型負責解讀場景。信念追蹤層則負責維持那些仍具可能性的狀態之機率。 接著,決策層會將這些機率與成本、策略及安全限制進行權衡。系統採取行動後,感測器會觀察已改變的場景,此循環便重新開始。

在實際應用中,此迴路很可能屬於混合型。貝葉斯組件雖可負責信念更新,但無需執行所有功能。規則、冗餘感測器、集合模型、共形預測或傳統安全控制措施,皆可能以較低的成本和複雜度解決特定問題。 實用系統應採用最簡潔的不確定性機制,該機制須能在預定環境中經過測試、能被解釋,並能可靠地運作。
建構這個迴路仍會帶來相當大的實作需求。系統必須在採取行動之前完成推論。系統還必須偵測環境中的變化、區分模型失效與感測器失效,並在無法信賴其不確定性估計時,切換至安全的備用模式。若模型過於緩慢或難以驗證,即使模型更為複雜,其表現反而可能不如較簡單的模型。
可能產生商業價值之處
唯有當這種架構能改善一項成本高昂的營運決策時,才會創造商業價值。無論是在自主控制、實驗性優化,還是受監管的證據工作流程中,相關的檢驗標準都是一致的:哪些決策得到了改善?系統如何回應?哪些營運結果發生了變化?以及誰應對該結果負責?

自主控制與安全
在自主控制中,核心問題在於當前條件是否足夠安全,以供機器採取行動。一個有用的不確定性估計,有助於決定機器應繼續執行、收集另一項觀測資料,還是進入預先定義的安全狀態。評估商業可行性時,應以事故率、干預率、停機時間及吞吐量為依據,而不應僅憑模型信心度來判斷。
部署是主要障礙。該軟體必須與感測器和控制系統整合、能即時運作,並在實際狀況與訓練資料不一致時仍能保持可靠性。此外,隨著環境變化,該軟體也必須重新進行驗證。唯有當企業能夠在不同客戶間重複執行這項工作,而無需每次都從頭重建系統時,才能創造持久的價值。
工程與實驗優化
工程優化將相同的邏輯應用於不同的問題:實驗成本高昂,因此團隊無法測試所有輸入變數的組合。一種常見的工具是高斯過程,這是一種統計模型,用以估算結果在各種可能選擇範圍內的變化,並顯示其估計值在哪些地方仍存在不確定性。 貝葉斯優化利用該模型來選擇下一次測試,在一個前景看好但尚待驗證的選項,與一個可能值得探索的不確定領域之間取得平衡。
研究人員已將此方法作為從多種可能的機器人控制策略中進行選擇的一種途徑進行研究。此方法亦已應用於汽車校準等工程工作流程的商業實務中。其吸引力不言而喻:若系統能以較少的實體測試獲得實用結果,客戶便能節省設備時間、材料及工程人力成本,同時更早將產品推向市場。 新的工作流程仍須與客戶現有的流程進行比較。在經過獨立驗證之前,應將公司所報告的改善成果視為初步結果。
受監管的證據與決策工作流程
在受規範的決策過程中,證據往往是隨時間推移而逐步累積的。貝葉斯方法能夠將較早期的證據與新數據結合,並為在試驗或評估完成前所做的決策提供依據。隨後,不確定性估計值可與預先設定的規則集掛鉤,例如決定是否繼續、調整或停止。
然而,對於商用產品而言,僅有更完善的統計數據是不夠的。 客戶需要一套可供審查人員檢視的流程。其假設應預先設定,且分析應顯示當這些假設改變時,結果會如何變化。監管機構的認可雖能為產品採用鋪平道路,但並不能保證市場需求。文件編製、驗證及採購等環節,仍可能導致交付進度延遲,並需仰賴大量專業服務。
這些應用情境雖各不相同,但其中的經濟效益評估標準卻是相同的。減少錯誤、縮短停機時間、減少實驗次數或加快決策速度所帶來的價值,必須超過誤報、延遲、整合、運算及驗證所產生的成本。
投資者應提出哪些問題
因此,應透過該方法所帶來的業務與營運成果來評估其價值。以下五個問題有助於區分「值得關注的技術方案」與「值得投資的公司」:
- 該產品能改善哪一項代價高昂的決策? 如果一個機率估算值只是在儀表板上多加了一個數字,那麼它的價值便微乎其微。
- 誰負責處理這個問題並管理預算? 該預算負責人可能任職於車隊營運、安全、工程、臨床開發或其他營運職能部門。
- 這個系統在實際運作中是否能正常運作? 僅在受控測試中的表現是不夠的。估算結果及據此做出的決策,必須能在客戶的實際環境中經得起考驗。
- 每次新的部署是否都會變得更加輕鬆且更具獲利性? 隨著公司累積經驗,系統整合所需的時間、驗證工作量、支援成本以及銷售週期都應隨之減少。
- 每次部署都能強化產品嗎? 有用的部署資料、標示明確的失敗情況,以及對工作流程的掌控,皆可能創造競爭優勢。單憑普遍可用的數學方法,並無法憑一己之力維持此優勢。
僅憑這項方法本身,並不能帶來持久的優勢
隨著領先的人工智慧系統在記憶力、工具使用能力及狀態維持能力方面不斷提升,某些應用情境中對獨立機率層的需求可能會減少。與此同時,這些系統在模糊性尚未完全釐清之前,很可能就會採取更具影響力的行動。
這種張力為能夠妥善應對不確定性的產品創造了空間,但僅靠統計方法並不能構成持久的競爭優勢。最具說服力的投資案例,將是那些善用不確定性來優化高成本決策、在營運環境中驗證結果,並建立隨著部署規模擴大而經濟效益日益提升的交付模式的企業。